트라이콤텍, 휴머노이드 로봇 학습용 전신 데이터 플랫폼 ‘Nexus NX1’ 공급 확대
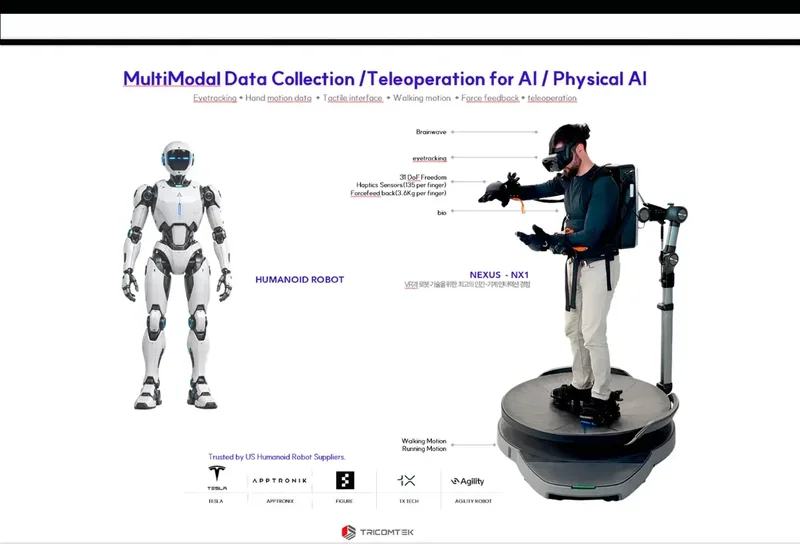
트라이콤텍이 휴머노이드 로봇의 학습과 제어를 위한 전신 데이터 플랫폼 ‘Nexus NX1’ 공급을 확대한다. 미국 주요 휴머노이드 로봇 개발 기업에 이어 국내 AI 연구기관에도 적용되면서, 전신 모션 데이터 기반 Physical AI 연구·개발 환경 구축을 지원한다.
PHYSICAL AI
트라이콤텍이 휴머노이드 로봇의 학습과 제어를 위한 전신 데이터 플랫폼 ‘Nexus NX1’ 공급을 확대한다. 미국 주요 휴머노이드 로봇 개발 기업에 이어 국내 AI 연구기관에도 적용되면서, 전신 모션 데이터 기반 Physical AI 연구·개발 환경 구축을 지원한다.
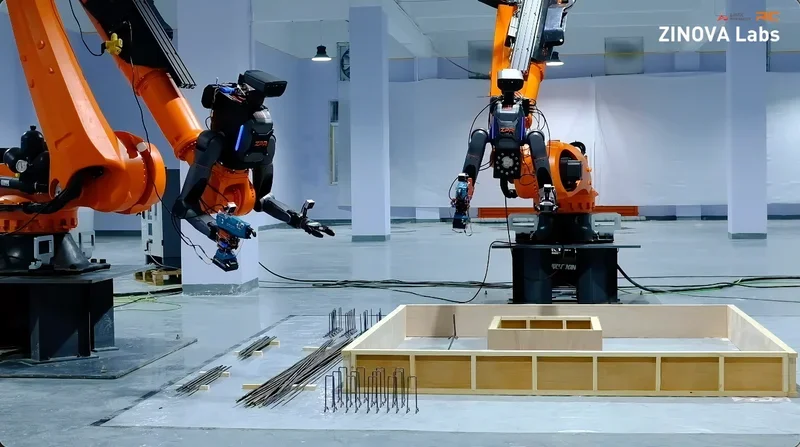
ZINOVA가 LimX Dynamics의 양팔 휴머노이드 로봇 ‘TRON 2’를 활용해 건설 현장의 실제 작업을 재현한 축소형 콘크리트 틸트업(tilt-up) 시공 실증(PoC)을 진행했습니다. RIC Robotics와 함께 진행한 이번 실증에서는 거푸집 조립, 다층 철근 배치, 철근 결속 등 여러 건설 작업을 로봇이 연계 수행했습니다.핵심은 단순한 로봇 동작 시연이 아니라, 기존 건설 현장에서 사용하는 공구를 로봇이 인식하고 직접 조작하는 ‘Tool Intelligence(공구 지능)’ 기술을 실제 작업에 적용했다는 점입니다.
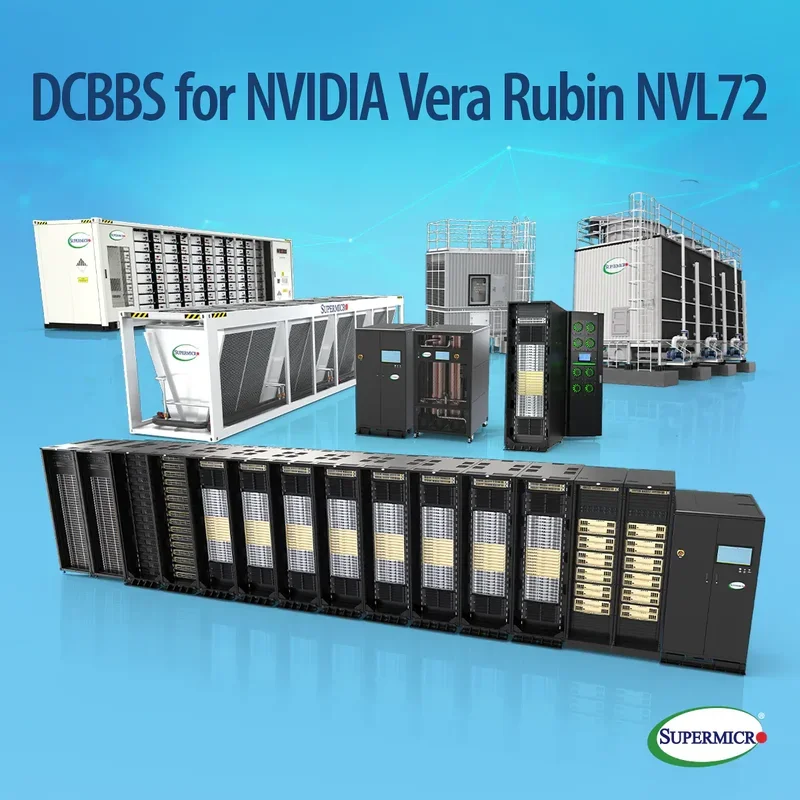
Supermicro가 NVIDIA의 차세대 AI 플랫폼인 Vera Rubin NVL72 랙 시스템의 출하를 시작했다. NVIDIA Rubin GPU 72개와 Vera CPU 36개를 하나의 액체냉각 랙으로 구성하고, Supermicro의 DCBBS 및 DLC-2 직접 액체냉각 기술을 적용했다.또한 5MW부터 기가와트 규모까지 확장 가능한 데이터센터 구축 청사진을 제공하며, 전력·냉각·네트워크·스토리지부터 현장 설치와 운영 지원까지 AI 인프라 구축 전 과정을 통합 지원한다.
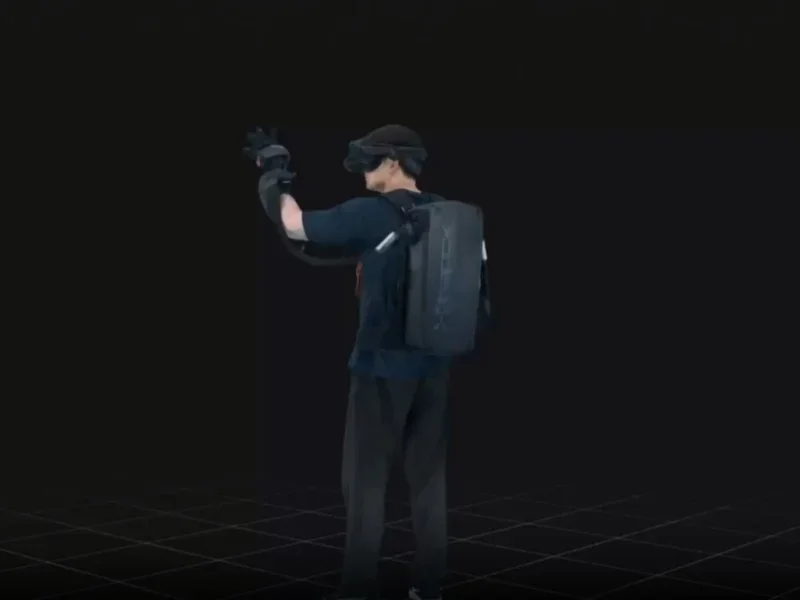
AI가 인간의 '손끝 감각'까지 배울 수 있게 만드는 가장 정교한 햅틱 글러브 - 피지컬 AI(Physical AI)의 완성도를 결정짓는 핵심은 무엇일까요? 이제 기술의 영역은 단순히 시각적인 모션 캡처를 넘어, 인간의 손동작과 그 속에 담긴 미세한 감각을 얼마나 정교하게 데이터화하느냐에 달려 있습니다.최근 글로벌 로봇 공학 및 AI 연구소들이 입을 모아 HaptX G1 글러브를 선택하는 이유, 그 기술적 배경을 세 가지 핵심 포인트로 정리했습니다.
트라이콤텍은 휴머노이드 로봇이 사람처럼 움직이고 정교하게 작업할 수 있도록 피지컬 AI 통합 학습 환경을 구축합니다. 모션캡처와 햅틱 기술로 사람의 움직임과 감각 데이터를 수집하고, AI GPU 서버에서 데이터셋 구축과 모델 학습을 수행해 시뮬레이션 및 실제 로봇에 적용합니다. LimX 휴머노이드 로봇과 Shadow Robot·Paxini 로봇 핸드 등을 연계해 보행부터 섬세한 물체 조작까지 로봇의 동작과 작업 능력을 학습·검증하고 개선하도록 지원합니다.
트라이콤텍은 CapturyLive AI 마커리스 모션캡처와 광학식 모션캡처를 통해 사람의 전신·손동작과 움직임 데이터를 수집합니다. 수집한 데이터는 학습용 데이터셋 구축, 모방학습, AI 모델 개발 및 시뮬레이션에 활용해 휴머노이드 로봇의 보행과 동작, 물체 조작 능력을 분석하고 개선하는 데 활용할 수 있습니다.
트라이콤텍은 HaptX와 SenseGlove 햅틱 글러브를 통해 피지컬 AI 및 휴머노이드 로봇의 촉각 학습과 정교한 손 조작 연구를 지원합니다. 사람의 손동작과 작업 데이터를 수집하고, 촉각·힘 피드백을 활용해 원격으로 로봇을 조작하며, 모방학습과 AI 모델 개발에 필요한 데이터를 확보할 수 있도록 돕습니다. 시뮬레이션과 실제 작업 데이터를 연계해 물체의 파지, 접촉, 힘 조절 등 사람의 손기술을 로봇이 학습하고 개선하도록 지원하는 피지컬 AI 개발 환경을 구축합니다.
트라이콤텍은 SUPERMICRO와 Kalray 기반의 피지컬 AI 컴퓨팅 인프라를 제공합니다. 로봇 센서, 카메라, 모션캡처를 통해 수집한 데이터의 처리·분석부터 AI 모델 학습과 추론, 로봇 동작 시뮬레이션, 3D 환경 및 디지털 트윈 개발까지 다양한 기술 요구사항에 맞는 시스템 구성을 지원합니다. 고성능 GPU 서버와 데이터 처리·가속 컴퓨팅 기술을 연계해 피지컬 AI 개발과 로봇 학습을 위한 데이터 처리 및 연산 환경 구축을 지원합니다.
트라이콤텍은 LimX 휴머노이드 로봇, Shadow Robot 정교한 로봇 핸드, PaXini 촉각 센싱 기술을 연계해 피지컬 AI 로봇의 학습과 개발을 위한 통합 환경을 지원합니다. 사람의 움직임과 로봇의 작업 데이터를 수집하고, AI 학습 및 시뮬레이션을 통해 보행·동작·파지·물체 조작 능력을 분석하고 개선할 수 있도록 돕습니다. 실제 환경과 가상 환경의 데이터를 활용해 로봇의 인간형 동작과 정교한 작업 수행 능력을 연구하고 검증하는 피지컬 AI 개발 환경을 구축합니다.
PHYSICAL AI · ROBOT HAND LEARNING
트라이콤텍은 HaptX와 SenseGlove 햅틱 글러브를 통해 피지컬 AI 및 휴머노이드 로봇의 촉각 학습과 정교한 손 조작 연구를 지원합니다. 사람의 손동작과 작업 데이터를 수집하고, 촉각·힘 피드백을 활용해 원격으로 로봇을 조작하며, 모방학습과 AI 모델 개발에 필요한 데이터를 확보할 수 있도록 돕습니다. 시뮬레이션과 실제 작업 데이터를 연계해 물체의 파지, 접촉, 힘 조절 등 사람의 손기술을 로봇이 학습하고 개선하도록 지원하는 피지컬 AI 개발 환경을 구축합니다.
CORE TECHNOLOGY 01
장인의 손끝 감각을 로봇에게, 촉각 기반 AI 학습의 새로운 가능성
트라이콤텍은 HaptX Gloves의 촉각·힘 피드백을 활용해 휴머노이드 로봇의 원격조작과 피지컬 AI 학습을 지원합니다. 사람의 손동작과 조작 데이터를 AI 모방학습에 적용해 로봇의 파지·정밀 조작·힘 제어 능력 향상을 지원합니다.
CORE TECHNOLOGY 02
실제 데이터와 시뮬레이션, 고성능 GPU로 로봇 AI 학습을 가속하다.
트라이콤텍은 IO-AI 데이터 플랫폼과 Supermicro GPU 서버를 연계해 실제 동작·시뮬레이션 데이터 가공부터 피지컬 AI 모델 학습·검증까지 통합 지원합니다.
CORE TECHNOLOGY 03
실제 데이터로 학습하고, 사람처럼 움직이며 정밀하게 작업하는 로봇으로
트라이콤텍은 LimX 휴머노이드 로봇과 PaXini·Shadow Robot·Inspire Robots의 로봇 핸드를 연계해 피지컬 AI 개발을 지원합니다. 실제 작업 및 시뮬레이션 데이터를 활용해 로봇의 보행·동작 제어·물체 파지·정밀 조작 능력의 학습과 개선을 지원합니다.
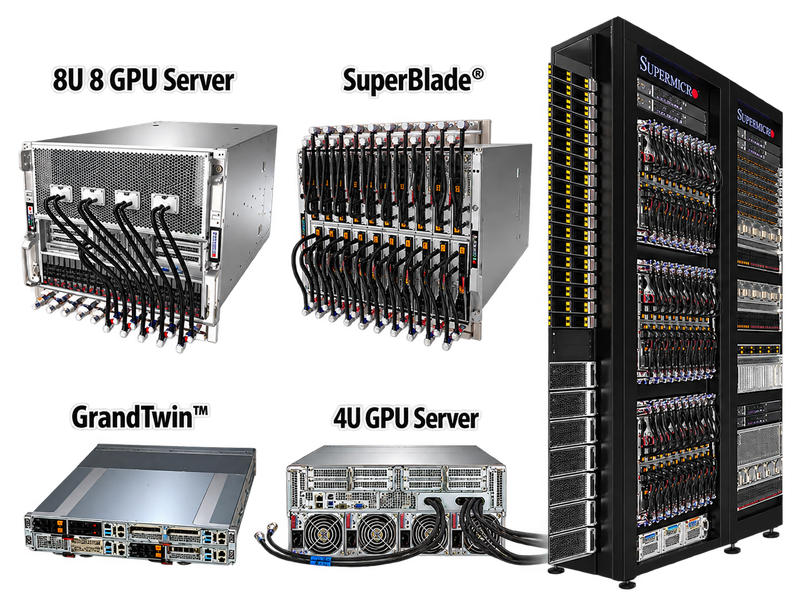
AI 학습부터 로봇 시뮬레이션·추론까지, Physical AI를 위한 고성능 컴퓨팅 환경
트라이콤텍은 Physical AI의 AI 학습과 로봇 시뮬레이션, 데이터 처리 및 추론을 위한 고성능 컴퓨팅 인프라를 구축합니다.Supermicro의 서버·엣지 컴퓨팅 플랫폼을 기반으로 AI GPU 서버, 고성능 워크스테이션, 스토리지 및 네트워크 환경을 구성하고, 로봇 학습 데이터 처리와 AI 모델 학습, 시뮬레이션 및 엣지 AI 워크로드에 맞는 컴퓨팅 환경을 제공합니다.Physical AI는 대규모 데이터 처리와 AI 학습뿐 아니라 실제 로봇 환경에서의 실시간 추론과 엣지 컴퓨팅까지 요구합니다. 트라이콤텍은 AI 컴퓨팅 인프라를 모션캡처·햅틱·휴머노이드 로봇·시뮬레이션 환경과 연결하여 데이터 수집부터 학습, 검증, 실제 로봇 적용까지 확장할 수 있는 Physical AI 기반을 구축합니다.
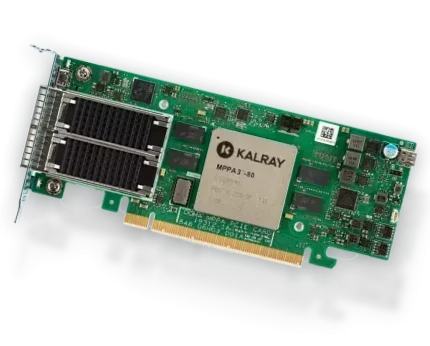
AI 추론·데이터 처리·스토리지·네트워크를 가속하는 DPU 기반 Physical AI 인프라
트라이콤텍은 Kalray DPU(Data Processing Unit) 기반의 고성능 데이터 처리 인프라를 통해 Physical AI와 AI·HPC 환경에 필요한 데이터 이동, AI 추론, 스토리지 및 네트워크 처리 성능을 지원합니다.Kalray의 MPPA® 기반 DPU는 CPU와 GPU를 대체하는 것이 아니라 데이터 중심의 처리 작업을 분산·가속하여 CPU와 GPU의 리소스를 보다 효율적으로 활용할 수 있도록 설계되었습니다. AI 추론, 스토리지 가속, 네트워크 처리, 보안 등 데이터 집약적인 워크로드에 적용할 수 있습니다.트라이콤텍은 Kalray DPU를 AI Computing Infrastructure의 핵심 구성요소로 활용하여 AI GPU 서버, 모션캡처, 로봇 플랫폼, 햅틱·원격조작 및 시뮬레이션 환경과 연결되는 Physical AI 컴퓨팅 인프라를 구축합니다.
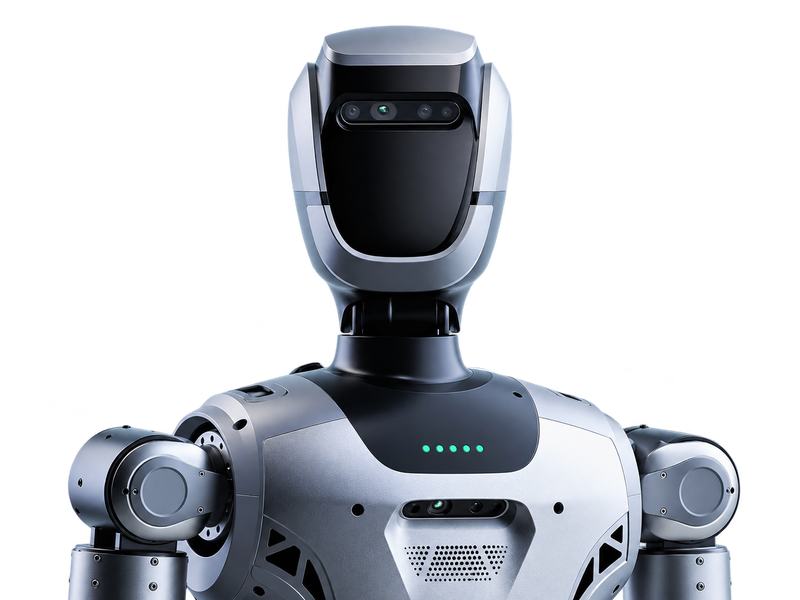
휴머노이드 로봇부터 다형태 이족 로봇까지, Physical AI 연구·학습·로봇 개발을 위한 플랫폼
트라이콤텍은 LimX Dynamics의 Physical AI 로봇 플랫폼을 기반으로 휴머노이드 로봇과 이족 로봇의 연구·개발 및 로봇 학습 환경을 구축합니다.LimX Dynamics는 휴머노이드 로봇과 다형태 로봇 플랫폼을 개발하며, 하드웨어 설계·제조, 인지 및 모션 지능, 휴머노이드 브레인 시스템을 연결하여 Physical AI를 실제 로봇으로 구현하기 위한 로봇 플랫폼을 제공합니다.트라이콤텍은 LimX Dynamics 로봇 플랫폼을 AI Computing, 모션캡처, 햅틱·원격조작, 시뮬레이션 및 로봇 학습 환경과 연결하여 사람의 움직임과 데이터를 로봇의 학습 데이터로 전환하고, AI 학습부터 시뮬레이션·검증·실제 로봇 적용까지 확장할 수 있는 Physical AI 로봇 인프라를 구축합니다.
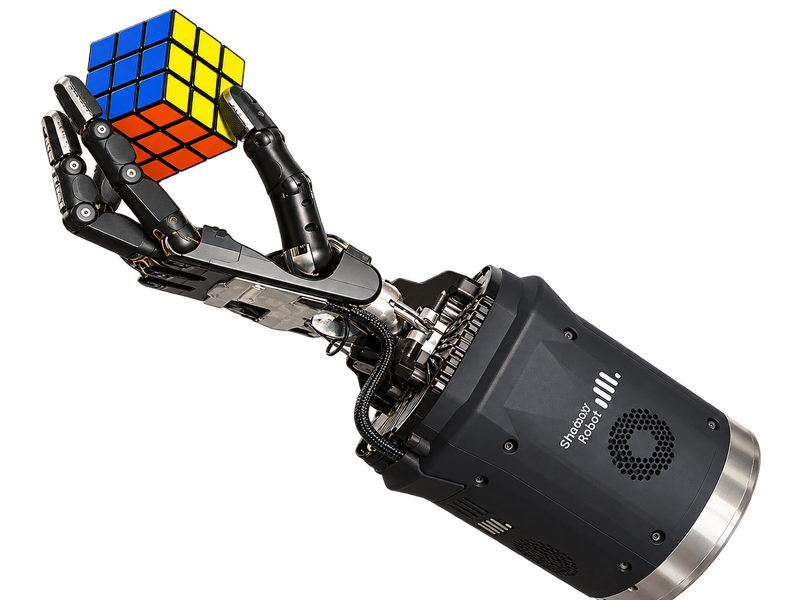
로봇 핸드의 정밀한 움직임과 촉각 데이터를 AI 학습·원격조작·로봇 조작 기술로 연결합니다.
트라이콤텍은 Shadow Robot의 Dexterous Hand와 DEX-EE 로봇 플랫폼을 기반으로 Physical AI를 위한 정밀 조작·촉각 센싱·로봇 학습 환경을 구축합니다.Shadow Robot의 Dexterous Hand는 사람 손의 움직임과 손가락 관절 구조를 모사한 고도의 로봇 조작 플랫폼으로, 24개의 관절 움직임, 20개의 구동 모터, 촉각·힘·위치 센싱을 기반으로 로봇의 정밀한 파지와 조작 연구를 지원합니다. 또한 ROS와 EtherCAT 기반의 시스템 통합을 지원하여 AI·머신러닝 및 로봇 연구개발 환경에 활용할 수 있습니다.트라이콤텍은 Shadow Robot을 AI Computing, 모션캡처, 햅틱·원격조작, 휴머노이드 로봇 및 시뮬레이션 환경과 연결하여 사람의 움직임과 촉각·조작 데이터를 로봇 학습에 활용하고, 모방학습·강화학습부터 실제 로봇 조작까지 확장할 수 있는 Physical AI 로봇 학습 인프라를 구축합니다.
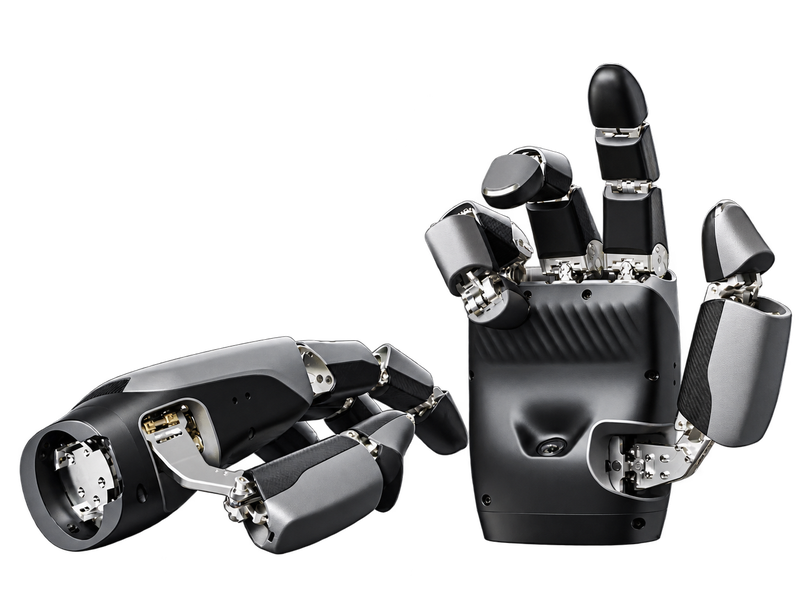
다차원 촉각 센싱과 AI 비전으로 로봇의 감각·조작 능력을 데이터와 지능으로 연결합니다.
트라이콤텍은 PaXini의 다차원 촉각 Dexterous Hand와 Embodied AI 로봇 기술을 기반으로 Physical AI를 위한 촉각 센싱·정밀 조작·로봇 학습 환경을 구축합니다.PaXini의 Dexterous Hand는 다자유도 생체모방 구조와 다차원 촉각 센싱, 고정밀 힘 제어, AI 비전을 결합하여 사람의 손과 유사한 파지·집기·회전·조작 동작을 구현하도록 설계되었습니다. 최신 DexH13은 AI 비전과 다차원 촉각을 결합하고 16-DoF 동작, 5kg 하중, 1mm 압력 위치 정확도 등의 특성을 제공합니다.트라이콤텍은 PaXini의 촉각·힘·비전 데이터를 AI Computing, 모션캡처, Teleoperation, 로봇 학습 및 시뮬레이션 환경과 연결하여 사람의 움직임과 감각을 로봇 학습 데이터로 전환하고, 모방학습·강화학습부터 실제 로봇 조작까지 확장할 수 있는 Physical AI 인프라를 구축합니다.
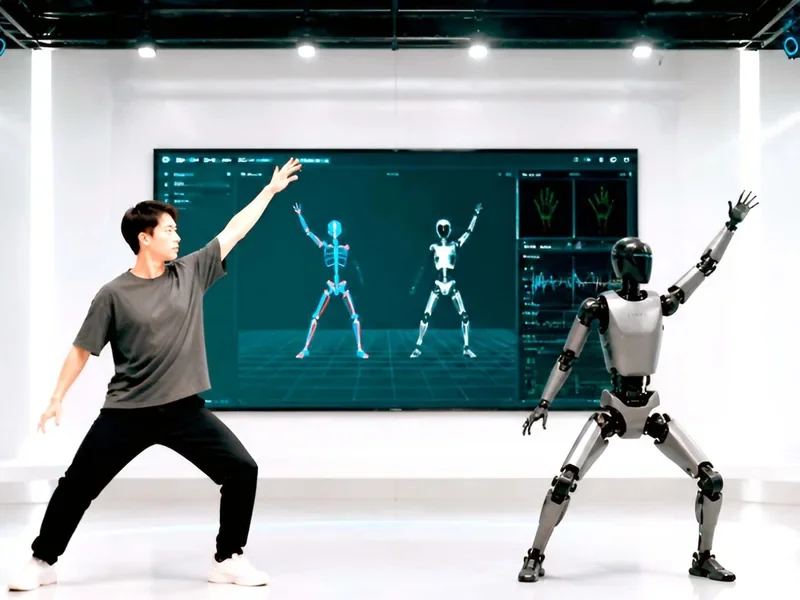
사람의 움직임을 마커 없이 실시간 3D 데이터로 변환하여 Physical AI·로봇 학습과 XR 콘텐츠에 연결합니다.
트라이콤텍은 CapturyLive 기반 AI 마커리스 모션캡처 시스템을 통해 사람의 움직임을 실시간 3D 데이터로 변환하고, Physical AI·로봇 학습·XR·디지털 콘텐츠 제작에 활용할 수 있는 모션 데이터 환경을 구축합니다.CapturyLive는 여러 대의 카메라로 촬영한 영상을 실시간 처리하여 전신·손가락·얼굴의 움직임을 추적하고 3D 모션 데이터를 생성하는 마커리스 모션캡처 솔루션입니다. 특수 수트나 마커 없이 자연스러운 움직임을 캡처할 수 있으며, 한 명 또는 여러 명의 퍼포머를 추적할 수 있도록 구성할 수 있습니다.생성된 모션 데이터는 Unreal Engine, Unity, MotionBuilder, ROS 등 다양한 플랫폼으로 실시간 스트리밍할 수 있으며, FBX·BVH·C3D·CSV 등의 형식으로 기록·내보내기할 수 있어 콘텐츠 제작뿐 아니라 모션 분석과 데이터 활용에도 대응합니다.트라이콤텍은 CapturyLive를 AI Computing, 로봇 플랫폼, 햅틱·Teleoperation, 시뮬레이션과 연결하여 사람의 움직임을 데이터화하고, 이를 로봇 모방학습·강화학습 및 Physical AI 연구에 활용할 수 있는 Motion Learning 데이터 인프라로 확장합니다.
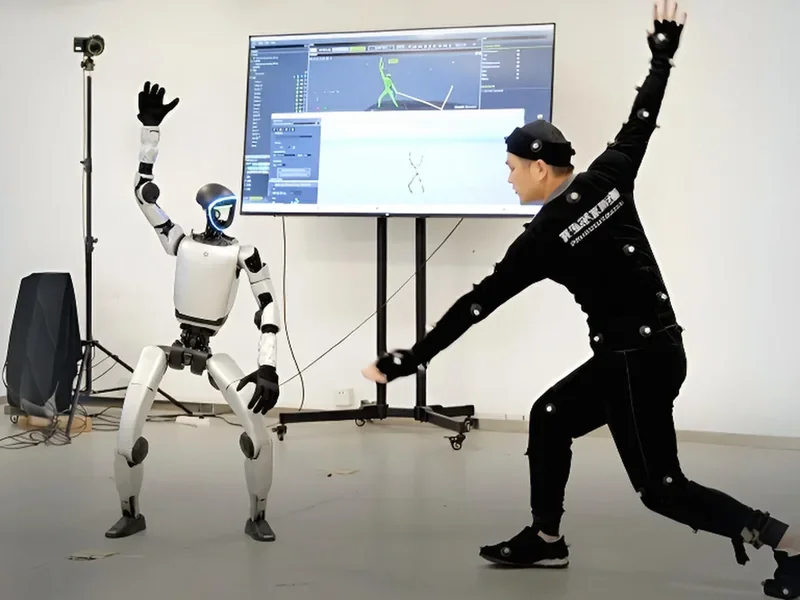
고정밀 광학 트래킹으로 사람의 움직임을 정밀한 3D 데이터로 수집하여 Physical AI·로봇 학습에 연결합니다.
트라이콤텍은 광학식 모션캡처(Optical Motion Capture) 기술을 기반으로 사람의 움직임을 고정밀 3D 데이터로 수집하고, Physical AI·로봇 학습·모션 분석·XR 콘텐츠 제작에 활용할 수 있는 모션 데이터 환경을 구축합니다.광학식 모션캡처는 다수의 카메라와 적외선 마커를 이용하여 사람과 물체의 움직임을 3차원 공간에서 정밀하게 추적하는 방식입니다. 넓은 캡처 공간과 빠른 움직임, 미세한 관절 동작까지 정밀하게 데이터화할 수 있어 고품질 모션 데이터가 필요한 연구·개발 및 콘텐츠 제작 환경에 활용할 수 있습니다.특히 Physical AI 환경에서는 사람의 시범 동작을 고품질 3D 모션 데이터로 확보하여 모션 학습·모방학습·로봇 동작 연구·시뮬레이션 등에 활용할 수 있습니다. 또한 AI 마커리스 모션캡처와 광학식 모션캡처를 하이브리드로 구성하여 빠른 데이터 수집과 정밀한 모션 데이터 확보를 함께 구현할 수 있습니다. 트라이콤텍은 이를 AI Computing·로봇 플랫폼·햅틱·Teleoperation·Simulation과 연결하여 Physical AI 학습 환경으로 확장합니다.
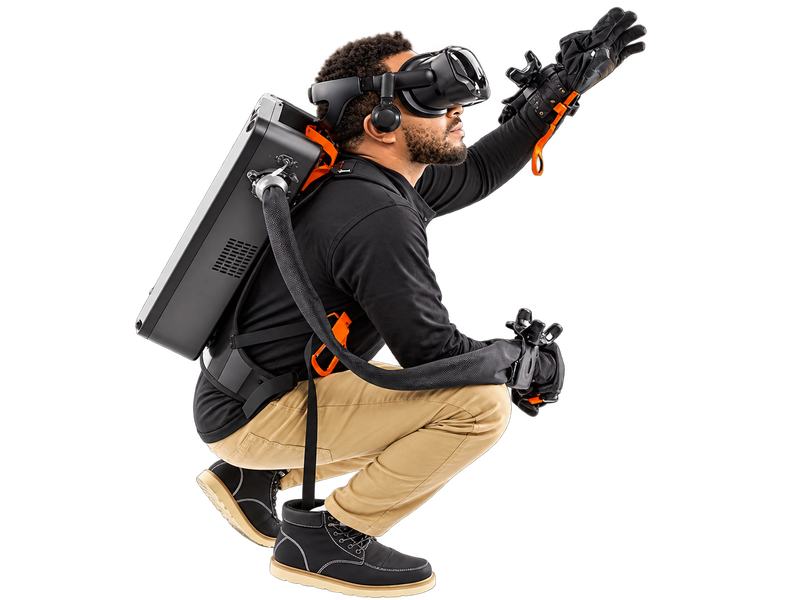
사람의 손동작과 촉각을 데이터로 변환하여 로봇 원격조작과 AI 학습에 연결합니다.
트라이콤텍은 HaptX Gloves 기반의 햅틱·원격조작 기술을 활용하여 사람의 손동작과 촉각 정보를 Physical AI 로봇의 제어와 학습 데이터로 연결하는 환경을 구축합니다.HaptX Gloves G1은 손의 움직임을 추적하면서 촉각 및 힘 피드백을 제공하여 가상 객체의 질감·형태·강성 등을 실제와 유사하게 경험할 수 있도록 설계된 햅틱 시스템입니다. HaptX는 마이크로플루이딕 기반 촉각 기술과 손동작 추적을 결합하여 VR 훈련과 로봇 제어에 활용할 수 있는 몰입형 상호작용 환경을 제공합니다.트라이콤텍은 HaptX를 AI Computing, Motion Learning, Dexterous Robot, Teleoperation 및 Simulation과 연결하여 사람의 움직임과 촉각·조작 데이터를 수집하고, 이를 로봇 학습과 시뮬레이션, 실제 로봇 제어로 확장할 수 있는 Physical AI 학습·원격조작 인프라를 구축합니다.
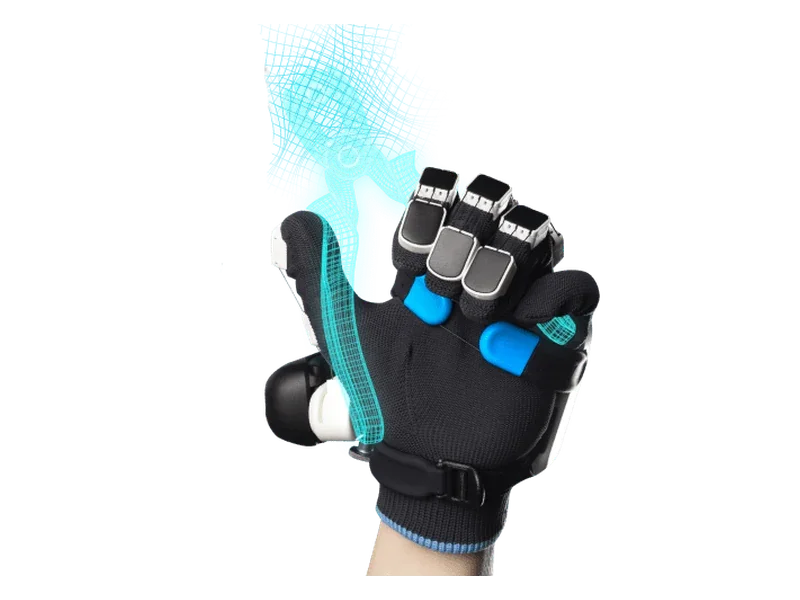
손의 움직임과 촉각·힘 피드백을 연결하여 XR 훈련부터 로봇 원격조작·모방학습까지 확장합니다.
트라이콤텍은 SenseGlove 햅틱 글러브를 기반으로 사람의 손 움직임과 촉각·힘 피드백을 디지털 환경과 연결하고, XR 교육·훈련부터 로봇 Teleoperation과 Physical AI 학습까지 확장할 수 있는 햅틱 인터페이스 환경을 구축합니다.SenseGlove의 Nova 2는 손가락 움직임 추적과 함께 Force Feedback, Vibrotactile Feedback, Active Contact Feedback을 제공하여 가상 객체의 크기와 강성, 접촉과 충격 등을 손과 손바닥으로 느낄 수 있도록 합니다. 이를 통해 단순한 컨트롤러 기반 XR 환경보다 자연스러운 손동작과 촉각 상호작용을 구현할 수 있습니다.SenseGlove는 VR 교육·훈련과 연구뿐 아니라 Tele-robotics와 로봇 학습에도 활용할 수 있습니다. 공식 자료에서는 SenseGlove를 활용한 원격 로봇 조작과 함께 휴머노이드 로봇의 imitation learning을 지원하는 방향으로 제품과 기술을 확장하고 있습니다.트라이콤텍은 SenseGlove를 AI Computing, Motion Learning, Haptics & Teleoperation, Dexterous Robot, Simulation과 연결하여 사람의 손동작과 촉각 데이터를 로봇 학습과 원격조작에 활용할 수 있는 Physical AI 환경을 구축합니다.
트라이콤텍의 Physical AI 테스트베드부터 모션캡처·햅틱 데이터 수집, AI 로봇 학습·원격조작·휴머노이드 적용까지 주요 기술과 구축 방법을 확인해 보세요.